Comment entretenir son kit moteur pédalier
Entretenir son kit moteur pédalier de vélo électrique - Comment optimiser les performances et prolonger…
 Passer au contenu principal Passer au pied de page

Les moteurs de vélo électrique fonctionnent grâce à des algorithmes qui régulent la puissance électrique fournie au vélo. Ces algorithmes garantissent un fonctionnement efficace de la batterie et une assistance électrique optimale pour le cycliste. Dans cet article, nous allons explorer les bases des moteurs de vélo électrique, les différents types de moteurs, les composants clés, les algorithmes de contrôle, les capteurs utilisés et les perspectives d’avenir pour cette technologie.

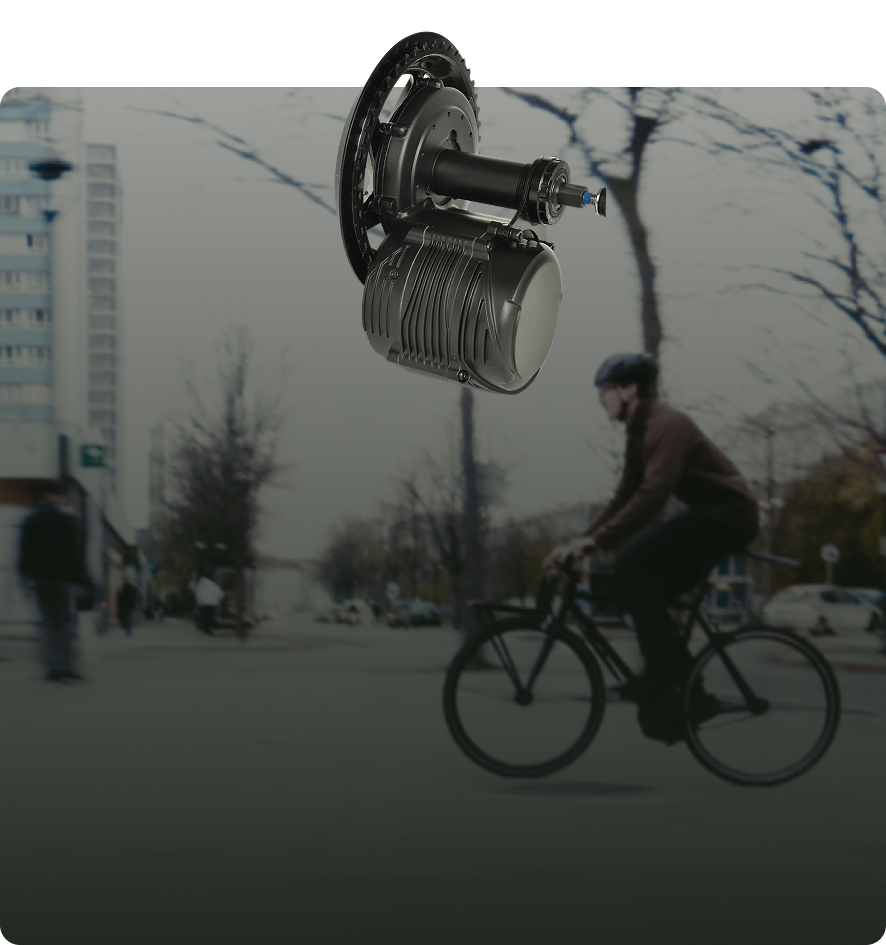
Les moteurs de vélo électrique sont alimentés par une batterie qui, en fonction de l’assistance requise, fournit de l’énergie au moteur. Les moteurs peuvent être installés sur la roue avant, la roue arrière ou dans le pédalier — chez Syklo, nous proposons les deux dernières solutions. Les moteurs modernes sont équipés de capteurs de vitesse, de cadence, de couple et de puissance qui fournissent les informations nécessaires au bon fonctionnement des algorithmes de contrôle.
Il existe plusieurs types de moteurs de vélo électrique, notamment les moteurs brushless, les moteurs à courant continu et les moteurs intégrés dans le moyeu de la roue. Les moteurs brushless et à courant continu sont les plus courants et sont équipés de capteurs qui fournissent des informations de vitesse, de cadence et parfois de couple, pour réguler la quantité d’énergie électrique fournie au vélo.
Les moteurs brushless se sont imposés sur le vélo électrique : plus silencieux, plus légers et plus économes en énergie que les moteurs à courant continu, ils sont aussi plus fiables et durent plus longtemps.
Les moteurs intégrés dans le moyeu de la roue sont souvent utilisés pour les vélos pliants et les vélos de ville. Ils sont discrets et ne modifient pas l’apparence du vélo. En contrepartie, ils imposent de changer la roue, et leur remplacement est plus lourd en cas de problème.
Les moteurs de vélo électrique sont composés de plusieurs éléments clés : un stator, un rotor, un boîtier et une série de bobines. Le stator contient les bobines électriques qui produisent un champ magnétique, tandis que le rotor est équipé de pôles magnétiques qui tournent à l’intérieur du stator pour créer du mouvement. Le boîtier maintient l’ensemble en place et protège des intempéries et de l’usure.
Les bobines du stator sont généralement en cuivre, excellent conducteur. Les pôles magnétiques du rotor sont souvent en néodyme, un aimant permanent très puissant. Les aimants permanents sont préférés aux électroaimants, qui consommeraient de l’énergie simplement pour créer leur champ magnétique.
Les algorithmes de contrôle sont essentiels au fonctionnement des moteurs de vélo électrique. Ils régulent la quantité d’énergie fournie au moteur à partir des données des capteurs, garantissent le bon fonctionnement de la batterie et optimisent l’efficacité de l’assistance.
Ces algorithmes peuvent parfois être personnalisés selon les préférences du cycliste. Certains veulent une assistance franche dans les montées, d’autres une aide plus discrète pour conserver l’effort. Sur nos kits, ces réglages sont accessibles depuis l’écran.
Les algorithmes servent aussi à surveiller l’état de la batterie et à prévenir les surcharges ou les décharges excessives, en ajustant la puissance délivrée selon le niveau de charge. Beaucoup de ces possibilités viennent du firmware open source né dans la communauté Endless Sphere, dont nous avons été utilisateurs avant d’en devenir contributeurs.

Les algorithmes de contrôle du moteur électrique sont conçus pour offrir l’assistance optimale au cycliste. Ils régulent la vitesse, gèrent le niveau d’assistance et optimisent l’autonomie de la batterie.
Ces algorithmes sont de plus en plus sophistiqués et visent une conduite plus agréable et plus sûre. Ils sont régulièrement mis à jour pour améliorer les performances et l’efficacité de l’assistance — une opération encore souvent facturée par les magasins de vélo électrique.
Le contrôle de la vitesse est essentiel pour assurer la sécurité du cycliste. Les algorithmes régulent l’assistance en fonction de la vitesse du vélo et des conditions de conduite. Ils garantissent surtout que le moteur ne dépasse pas les limites légales (25 km/h en France, conformément à la norme EN 15194).
Ce point est particulièrement important en ville, où la circulation est dense. Les algorithmes détectent les changements de vitesse brusques et ajustent l’assistance en conséquence.
Les algorithmes régulent également la quantité d’assistance fournie par le moteur, en tenant compte de la puissance nécessaire pour gravir une côte, rouler sur le plat ou descendre. L’objectif est de fournir l’aide juste, au bon moment.
C’est essentiel pour les trajets quotidiens : en détectant les changements de terrain et en adaptant l’assistance, ils permettent de parcourir de plus longues distances sans se fatiguer.
Les algorithmes de contrôle visent aussi à optimiser l’autonomie et à préserver la durée de vie de la batterie, en évitant de solliciter les cellules à contretemps. Ils tiennent compte du niveau de charge pour ajuster la puissance délivrée.
C’est un point critique sur les trajets longs : nos repères de consommation réels et l’autonomie estimée par batterie sont détaillés dans notre guide de l’autonomie.

Les algorithmes de contrôle dépendent des données fournies par les capteurs pour fonctionner correctement. Les capteurs suivent la vitesse, la cadence, le couple et la puissance pour réguler l’énergie envoyée au moteur.
Les capteurs de vitesse et de cadence mesurent la vitesse du vélo et la fréquence de pédalage pour réguler l’assistance. C’est le minimum syndical d’un kit d’électrification : le moteur sait que vous pédalez, et à quelle allure vous roulez.
Ces données servent aussi au suivi : vitesse moyenne, distance, cadence. Elles peuvent être enregistrées et analysées pour progresser.
Les capteurs de couple mesurent la force réellement exercée sur les pédales. C’est ce qui change tout : au lieu de déclencher une assistance en tout ou rien dès que les pédales tournent, le moteur module son aide proportionnellement à votre effort.
En montée, la différence est immédiate : l’assistance monte quand vous appuyez plus fort, et redescend quand vous relâchez. On ne subit pas le moteur, on le pilote avec les jambes. Tous nos kits en sont équipés, y compris le moteur de roue arrière.
Les données des capteurs peuvent être croisées avec des données GPS pour une assistance plus personnalisée, ou avec des données environnementales comme la température — qui influence fortement le comportement d’une batterie lithium-ion.
C’est l’un des terrains d’évolution les plus actifs sur le vélo électrique, et il dépend entièrement de la capacité du fabricant à faire évoluer son logiciel.

Tout ce qui précède explique une décision que nous avons prise il y a quelques années et qui structure aujourd’hui notre travail : développer nous-mêmes le logiciel embarqué de nos kits, plutôt que de nous contenter du firmware d’usine.
Sur un marché où presque tous les kits reposent sur les mêmes composants, l’écart de sensation ne vient pas du moteur : il vient de la façon dont l’algorithme interprète le signal du capteur de couple. Un moteur puissant mal piloté paraît paresseux ou brutal. Un moteur correctement piloté se fait oublier.
Concrètement, écrire notre propre logiciel nous permet trois choses :
Cette approche descend en droite ligne du firmware open source de la communauté, dont nous racontons l’histoire dans la chronologie d’un projet fou. Le raisonnement complet, y compris sur la réparabilité et l’accès aux diagnostics, est détaillé dans Pourquoi développer son propre logiciel d’assistance électrique ?.
Et si vous voulez comprendre d’où vient la sensation d’assistance naturelle dont on parle tout au long de cet article, le point de départ reste les avantages du capteur de couple.

Kit moteur roue arrière idéal pour un vélo électrique urbain
à partir de
Plage de prix : 790 € à 940 € TTC
4.5/5
Kit vélo électrique idéal pour une utilisation urbaine et les
à partir de
Plage de prix : 660 € à 1130 € TTC
4.5/5

Kit vélo électrique idéal pour une utilisation intensive en VTT
à partir de
Plage de prix : 660 € à 1150 € TTC
4.5/5
Kit moteur roue arrière idéal pour un vélo électrique urbain
à partir de
Plage de prix : 790 € à 940 € TTC
4.5/5
Kit vélo électrique idéal pour une utilisation urbaine et les
à partir de
Plage de prix : 660 € à 1130 € TTC
4.5/5
Kit vélo électrique idéal pour une utilisation intensive en VTT
à partir de
Plage de prix : 660 € à 1150 € TTC
4.5/5